Proyecto en curso · Robótica
Robotic
Construimos un brazo robótico, desde los motores de las articulaciones hasta la mano.
- la relación del reductor
- 40:1
- el alcance
- 520 mm
- la carga de diseño
- 2 kg
- el par en el codo, estimado
- 13,9 N·m
Para quien viene de ingeniería robótica y mecatrónica, informática
El brazo
A.R.M. es un brazo de tres grados de libertad: una base que gira alrededor del eje vertical, un hombro y un codo. El brazo y el antebrazo miden 260 mm cada uno, así que la punta llega a 520 mm del hombro. El objetivo es mover 2 kg.
Cada articulación tiene el mismo esquema: un motor brushless de dron, un reductor cicloidal de 40 a 1, un encoder magnético y un driver que controla la corriente. Los actuadores precisos del mercado cuestan mucho: los construimos nosotros, y así entendemos cada pieza.
| Grados de libertad | 3 | base, hombro, codo |
|---|---|---|
| Brazo | 260 mm | del hombro al codo |
| Antebrazo | 260 mm | del codo a la punta |
| Alcance | 520 mm | |
| Carga de diseño | 2 kg | en la punta |
| Rotación de la base | de −180° a +180° | |
| Rotación del hombro | de 0° a 90° | |
| Rotación del codo | de −90° a +90° | |
| Motores | Tarot 4008 y 4114 | el 4114, más grande, en el hombro |
| Estructura | PAHT-CF impreso en 3D | perfiles huecos de 20 × 20 mm, pared de 2,5 mm |
El reductor cicloidal
Un motor brushless gira rápido pero tiene poco par. El reductor hace lo contrario: frena 40 veces y multiplica la fuerza, en un disco de 60 mm de ancho.
En el centro hay una leva, desplazada medio milímetro del eje. Al girar, hace oscilar dos discos con 39 lóbulos dentro de una corona con 40 dientes. Los discos no giran, porque ocho pasadores fijos pasan por sus orificios. Es la corona la que avanza, un diente en cada vuelta de la leva: 40 vueltas del motor por una vuelta del codo.
Los dos discos trabajan a 180 grados uno del otro, así las fuerzas se equilibran. Muchos lóbulos tocan los dientes en el mismo momento: por eso un reductor cicloidal tiene muy poco juego y resiste bien los golpes.
| Dientes de la corona | 40 | semicírculos de 2 mm sobre un círculo de 52 mm |
|---|---|---|
| Lóbulos de los discos | 39 | diámetro de 49 a 51 mm |
| Excentricidad | 0,5 mm | |
| Discos | 2, de 5 mm de espesor | a 180 grados |
| Orificios de los discos | 8 de 7,08 mm | con 2 rodamientos cada uno |
| Pasadores | 3 mm de diámetro | el juego en el orificio es 1 mm, el doble de la excentricidad |
| Rodamientos | 37 | 2 de 52 mm, 2 de 24, 1 de 18, 32 de 7 |
| Dimensiones de la articulación | 60 × 74 mm | diámetro por longitud |
N = 40       dientes de la corona
R = 26 mm    radio del círculo de los dientes
r = 1 mm     radio de los dientes
e = 0,5 mm   excentricidad

ψ(t) = atan2( sin((1 − N)·t), R/(e·N) − cos((1 − N)·t) )
x(t) = R·cos t − r·cos(t + ψ) − e·cos(N·t)
y(t) = −R·sin t + r·sin(t + ψ) + e·sin(N·t) con t de 0 a 2πCuánta fuerza hace falta
Con 2 kg en la punta y el brazo extendido, el peso hace palanca. Cuanto más se aleja uno de la punta, más crece el momento que el motor debe soportar: 5,2 N·m en el codo, 11,4 N·m en el hombro.
El par disponible es el del motor multiplicado por 40 y por el rendimiento del reductor, estimado en el 85%. En el codo hay margen para 2,7 veces la carga, en el hombro para 1,3: por eso en el hombro está el motor más grande.
- Codo 5,2 N·m
- Hombro 11,4 N·m
Los números del gráfico
| Distancia desde la punta (mm) | Momento (N·m) |
|---|---|
| 0 | 0 |
| 65 | 1,28 |
| 130 | 2,55 |
| 195 | 3,88 |
| 260 | 5,2 |
| 325 | 6,71 |
| 390 | 8,22 |
| 455 | 9,8 |
| 520 | 11,39 |
Los números del gráfico
| Articulación | Par |
|---|---|
| Codo (Tarot 4008) | 5,2 su 13,9 N·m |
| Hombro (Tarot 4114) | 11,4 su 15 N·m |
El control
El control está organizado en capas, cada una más rápida que la de encima. La más interna regula la corriente en el motor, es decir, el par: es el control por orientación de campo, FOC, y funciona dentro del driver. Por encima están el lazo de velocidad y el de posición.
La regla es mantener cada lazo de 5 a 10 veces más lento que el de abajo. En el diseño en Matlab, el lazo de corriente tiene un ancho de banda de 3 kHz, el de velocidad de 50 Hz.
Más arriba, un Teensy 4.1 calcula la cinemática inversa 200 veces por segundo: a partir de la posición deseada de la punta obtiene los ángulos de base, hombro y codo, con una fórmula cerrada, sin iteraciones. Un ESP32 recibe los comandos por Wi-Fi.
- 01
Encoder
AS5048A magnético de 14 bits: 16.384 pasos por vuelta. Lee un imán en el eje, a un milímetro de distancia.
- 02
Driver
ODESC 3.6, dos motores por placa, firmware ODrive de código abierto. Ejecuta el FOC y los límites de corriente.
- 03
Teensy 4.1
Procesador de 600 MHz: cinemática inversa a 200 Hz, trayectorias, límites del espacio de trabajo. Se comunica con los drivers por CAN.
- 04
ESP32-S3
El supervisor: comandos por Wi-Fi, registro de datos, conexión con el Teensy a 3 Mbaud.
- Pico del 16,1% por encima del valor deseado después de 0,167 ms
- Dentro del 2% del valor deseado después de 0,30 ms
Los números del gráfico
| Tiempo (ms) | Corriente sobre el valor deseado |
|---|---|
| 0 | 0 |
| 0,025 | 0,324 |
| 0,05 | 0,616 |
| 0,075 | 0,849 |
| 0,1 | 1,012 |
| 0,125 | 1,11 |
| 0,15 | 1,154 |
| 0,167 | 1,161 |
| 0,2 | 1,141 |
| 0,25 | 1,075 |
| 0,3 | 1,018 |
| 0,35 | 0,989 |
| 0,4 | 0,983 |
| 0,45 | 0,988 |
| 0,5 | 0,995 |
| 0,6 | 1,002 |
| 0,8 | 1 |
| 1 | 1 |
- Pico del 27,6% por encima del valor deseado después de 10 ms
- Dentro del 2% del valor deseado después de 30,8 ms
Los números del gráfico
| Tiempo (ms) | Velocidad sobre el valor deseado |
|---|---|
| 0 | 0 |
| 1 | 0,25 |
| 2 | 0,481 |
| 3 | 0,686 |
| 4 | 0,859 |
| 5 | 1 |
| 6 | 1,109 |
| 8 | 1,24 |
| 9,99 | 1,276 |
| 12 | 1,25 |
| 15 | 1,156 |
| 20 | 1,012 |
| 25 | 0,964 |
| 30 | 0,976 |
| 35 | 0,997 |
| 40 | 1,005 |
| 50 | 1,001 |
| 70 | 1 |
Guiarlo con las manos
Un brazo que trabaja junto a las personas también debe dejarse guiar. En simulación, el codo estima el par que llega desde fuera, sin un sensor de fuerza, solo a partir de la corriente y el movimiento. Luego cambia de comportamiento: sigue la trayectoria, cede cuando alguien lo empuja, aprende la nueva posición y la mantiene.
En la prueba, el codo sube de 0 a 45 grados en 2 segundos, con un error máximo de una centésima de grado. Luego una persona lo empuja hasta 15 N·m: el brazo cede hasta 157 grados, y cuando la mano lo suelta aprende la posición a 101 grados. La mantiene con 4,33 N·m.
A los 13 segundos, un golpe lo desplaza 25 grados: en 1,3 segundos vuelve a su posición, dentro de medio grado. La simulación usa el modelo de la primera fase del proyecto, con reductor de 30 a 1 y dos motores en la articulación.
- Sigue la trayectoria de 0 a 45 grados en 2 segundos
- Cede al empuje la persona empuja hasta 15 N·m
- Aprende la posición 101 grados
- La mantiene 4,33 N·m, 3,31 A por motor
- Un golpe vuelve dentro de medio grado en 1,3 segundos
Los números del gráfico
| Tiempo (s) | Ángulo (°) | Referencia (°) |
|---|---|---|
| 0 | 0 | 0 |
| 0,5 | 4,65 | 4,66 |
| 1 | 22,5 | 22,5 |
| 1,5 | 40,35 | 40,34 |
| 2 | 45,01 | 45 |
| 2,5 | 45 | 45 |
| 3 | 45 | 45 |
| 3,5 | 45 | 45 |
| 4 | 75,16 | 45 |
| 4,5 | 128,02 | 45 |
| 5 | 155,09 | 45 |
| 5,5 | 152,91 | 45 |
| 6 | 138,5 | 45 |
| 6,5 | 128,14 | 45 |
| 7 | 120,74 | 45 |
| 7,5 | 113,65 | 45 |
| 8 | 97,41 | 97,42 |
| 8,5 | 100,98 | 100,99 |
| 9 | 100,98 | 100,99 |
| 9,5 | 100,98 | 100,99 |
| 10 | 100,98 | 100,99 |
| 10,5 | 100,98 | 100,99 |
| 11 | 100,99 | 100,99 |
| 11,5 | 100,99 | 100,99 |
| 12 | 100,99 | 100,99 |
| 12,5 | 100,99 | 100,99 |
| 13 | 100,99 | 100,99 |
| 13,5 | 75,38 | 100,99 |
| 14 | 91,3 | 91,29 |
| 14,5 | 101 | 100,99 |
| 15 | 101 | 100,99 |
| 15,5 | 100,99 | 100,99 |
| 15,99 | 100,99 | 100,99 |
Los números del gráfico
| Tiempo (s) | Empuje (N·m) | Estimación (N·m) |
|---|---|---|
| 3 | 0 | 0 |
| 3,2 | 0 | 0 |
| 3,4 | 0 | 0 |
| 3,6 | 0,4 | -0,03 |
| 3,8 | 11,53 | 8,58 |
| 4 | 14,96 | 14,58 |
| 4,2 | 15 | 14,72 |
| 4,4 | 15 | 14,72 |
| 4,6 | 13,95 | 14,02 |
| 4,8 | 11,85 | 11,94 |
| 5 | 9,75 | 9,84 |
| 5,2 | 7,65 | 7,75 |
| 5,4 | 5,55 | 6,18 |
| 5,6 | 4 | 4,31 |
| 5,8 | 4 | 4,27 |
| 6 | 4 | 4,27 |
| 6,2 | 4 | 4,27 |
| 6,4 | 4 | 4,27 |
| 6,6 | 4 | 4,27 |
| 6,8 | 4 | 4,27 |
| 7 | 3,99 | 4,27 |
| 7,2 | 3,89 | 4,2 |
| 7,4 | 3,07 | 3,58 |
| 7,6 | 0,93 | 1,54 |
| 7,8 | 0,11 | 0,45 |
| 8 | 0 | 0,21 |
| 8,2 | 0 | -0,27 |
| 8,4 | 0 | -0,04 |
| 8,6 | 0 | 0,01 |
| 8,8 | 0 | 0 |
| 9 | 0 | -0,01 |
El modelo del actuador
Antes de construir, el equipo escribió el modelo matemático completo del actuador: la parte eléctrica, la magnética, la mecánica, la transmisión y la temperatura. Son unos 90 parámetros, 55 de primer orden y 35 de segundo.
El plan de pruebas mide primero los parámetros que más importan: resistencia, inductancia, constante de par, inercia, fricción. Los demás se añaden solo si hacen falta. Son unas 16 horas de pruebas, con menos de 200 euros de instrumental.
Las trayectorias son polinomios de quinto grado, de jerk mínimo: el brazo parte de cualquier velocidad y llega parado, sin tirones.
τ = (t − t0) / T
q(τ) = c0 + c1·τ + c2·τ² + c3·τ³ + c4·τ⁴ + c5·τ⁵

c0 = q0        c1 = v0·T        c2 = a0·T²/2
Δq = qf − c0 − c1 − c2        Δv = −c1 − 2·c2        Δa = −2·c2
c3 = 10·Δq − 4·Δv + 0,5·Δa
c4 = −15·Δq + 7·Δv − Δa
c5 = 6·Δq − 3·Δv + 0,5·ΔaLos números de esta página vienen del diseño y de las simulaciones. Las mediciones sobre los motores reales son el próximo paso.
En qué punto estamos
- Primera faseEscribimos el modelo matemático completo del actuador, con unos 90 parámetros.
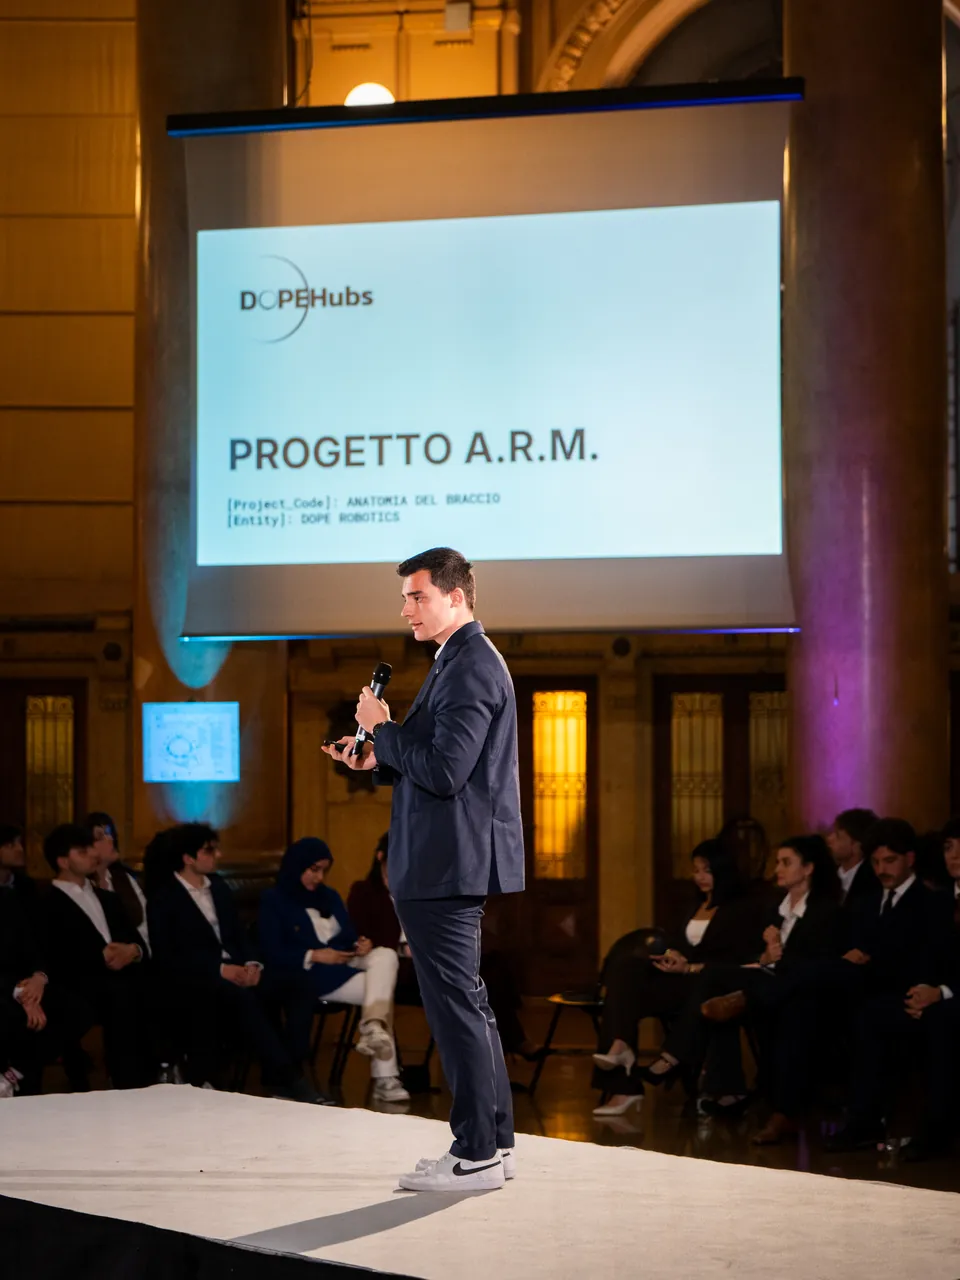
- Abril de 2026Presentamos el primer modelo 3D del brazo, con una mano de cinco dedos.
- Mayo de 2026En el CAD está lista la articulación del codo, segunda versión: motor Tarot 4008, reductor cicloidal de 40 a 1, encoder magnético. En simulación, el control del codo se deja guiar con las manos.
- Próximo pasoDos brazos humanoides que realizan tareas complejas por sí solos y trabajan junto a las personas.
Fotos
Fuentes
- Mathematical Modeling and Parameter Reference, versión 1.0, enero de 2026.
- Hardware Characterization, versión 1.0, enero de 2026.
- Análisis del brazo de 3 grados de libertad, revisión 3, marzo de 2026.
- Guía de los parámetros FOC y procedimientos de medición del Tarot 4008, abril de 2026.
- Diseño de las ganancias en Matlab y simulación del codo en Python, mayo de 2026.
- CAD de la articulación del codo, versión 2, 16 de mayo de 2026.
- Presentación del Deep-Tech Showcase, Palazzo della Borsa, 21 de abril de 2026.
¿Quieres trabajar en ello?
No hace falta experiencia ni currículum. Escríbenos: te invitamos al próximo encuentro, donde conoces al equipo.