Projekt läuft · Robotik
Robotic
Wir bauen einen Roboterarm, von den Motoren der Gelenke bis zur Hand.
- die Übersetzung des Getriebes
- 40:1
- die Reichweite
- 520 mm
- die Auslegungslast
- 2 kg
- das Drehmoment am Ellenbogen, geschätzt
- 13,9 N·m
Für alle, die kommen aus Robotik und Mechatronik, Informatik
Der Arm
A.R.M. ist ein Arm mit drei Freiheitsgraden: eine Basis, die sich um die vertikale Achse dreht, eine Schulter und ein Ellenbogen. Oberarm und Unterarm sind je 260 mm lang, die Spitze erreicht also 520 mm von der Schulter. Das Ziel ist, 2 kg zu bewegen.
Jedes Gelenk hat das gleiche Schema: ein bürstenloser Drohnenmotor, ein Zykloidgetriebe mit Übersetzung 40:1, ein magnetischer Encoder und ein Treiber, der den Strom steuert. Präzise Aktuatoren im Handel kosten viel: wir bauen sie selbst, und so verstehen wir jedes Teil.
| Freiheitsgrade | 3 | Basis, Schulter, Ellenbogen |
|---|---|---|
| Oberarm | 260 mm | von der Schulter zum Ellenbogen |
| Unterarm | 260 mm | vom Ellenbogen zur Spitze |
| Reichweite | 520 mm | |
| Auslegungslast | 2 kg | an der Spitze |
| Drehung der Basis | von −180° bis +180° | |
| Drehung der Schulter | von 0° bis 90° | |
| Drehung des Ellenbogens | von −90° bis +90° | |
| Motoren | Tarot 4008 und 4114 | der 4114, größer, an der Schulter |
| Struktur | PAHT-CF, 3D-gedruckt | Hohlprofile 20 × 20 mm, Wandstärke 2,5 mm |
Das Zykloidgetriebe
Ein bürstenloser Motor dreht schnell, hat aber wenig Drehmoment. Das Getriebe macht das Gegenteil: es verlangsamt um das 40-Fache und vervielfacht die Kraft, in einer 60 mm breiten Scheibe.
In der Mitte sitzt ein Nocken, einen halben Millimeter von der Achse versetzt. Beim Drehen bringt er zwei Scheiben mit 39 Zacken zum Schwingen, innerhalb eines Zahnkranzes mit 40 Zähnen. Die Scheiben drehen sich nicht, weil acht feste Stifte durch ihre Löcher gehen. Der Zahnkranz ist es, der sich weiterbewegt, um einen Zahn bei jeder Umdrehung des Nockens: 40 Umdrehungen des Motors für eine Umdrehung des Ellenbogens.
Die beiden Scheiben arbeiten um 180 Grad zueinander versetzt, so gleichen sich die Kräfte aus. Viele Zacken berühren die Zähne im selben Moment: deshalb hat ein Zykloidgetriebe sehr wenig Spiel und hält Stößen gut stand.
| Zähne des Zahnkranzes | 40 | 2-mm-Halbkreise auf einem 52-mm-Kreis |
|---|---|---|
| Zacken der Scheiben | 39 | Durchmesser 49 bis 51 mm |
| Exzentrizität | 0,5 mm | |
| Scheiben | 2, 5 mm dick | 180 Grad zueinander |
| Löcher der Scheiben | 8 mit 7,08 mm | mit je 2 Lagern |
| Stifte | 3 mm Durchmesser | das Spiel im Loch beträgt 1 mm, doppelt so viel wie die Exzentrizität |
| Lager | 37 | 2 mit 52 mm, 2 mit 24, 1 mit 18, 32 mit 7 |
| Abmessungen des Gelenks | 60 × 74 mm | Durchmesser mal Länge |
N = 40       Zähne des Zahnkranzes
R = 26 mm    Radius des Zahnkreises
r = 1 mm     Radius der Zähne
e = 0,5 mm   Exzentrizität

ψ(t) = atan2( sin((1 − N)·t), R/(e·N) − cos((1 − N)·t) )
x(t) = R·cos t − r·cos(t + ψ) − e·cos(N·t)
y(t) = −R·sin t + r·sin(t + ψ) + e·sin(N·t) mit t von 0 bis 2πWie viel Kraft nötig ist
Mit 2 kg an der Spitze und ausgestrecktem Arm wirkt das Gewicht als Hebel. Je weiter man sich von der Spitze entfernt, desto größer wird das Moment, das der Motor tragen muss: 5,2 N·m am Ellenbogen, 11,4 N·m an der Schulter.
Das verfügbare Drehmoment ist das des Motors, multipliziert mit 40 und mit dem Wirkungsgrad des Getriebes, geschätzt auf 85%. Am Ellenbogen gibt es Spielraum für das 2,7-Fache der Last, an der Schulter für das 1,3-Fache: deshalb sitzt an der Schulter der größere Motor.
- Ellenbogen 5,2 N·m
- Schulter 11,4 N·m
Die Zahlen im Diagramm
| Abstand von der Spitze (mm) | Moment (N·m) |
|---|---|
| 0 | 0 |
| 65 | 1,28 |
| 130 | 2,55 |
| 195 | 3,88 |
| 260 | 5,2 |
| 325 | 6,71 |
| 390 | 8,22 |
| 455 | 9,8 |
| 520 | 11,39 |
Die Zahlen im Diagramm
| Gelenk | Drehmoment |
|---|---|
| Ellenbogen (Tarot 4008) | 5,2 su 13,9 N·m |
| Schulter (Tarot 4114) | 11,4 su 15 N·m |
Die Regelung
Die Regelung ist geschichtet, jede Schicht schneller als die darüberliegende. Die innerste regelt den Strom im Motor, also das Drehmoment: das ist die feldorientierte Regelung, FOC, und sie läuft im Treiber. Darüber liegen der Geschwindigkeitsregelkreis und der Positionsregelkreis.
Die Regel ist, jeden Regelkreis 5- bis 10-mal langsamer zu halten als den darunterliegenden. In der Matlab-Auslegung hat der Stromregelkreis eine Bandbreite von 3 kHz, der Geschwindigkeitsregelkreis von 50 Hz.
Weiter oben berechnet ein Teensy 4.1 200-mal pro Sekunde die inverse Kinematik: aus der gewünschten Position der Spitze leitet er die Winkel von Basis, Schulter und Ellenbogen ab, mit einer geschlossenen Formel, ohne Iterationen. Ein ESP32 empfängt die Befehle über Wi-Fi.
- 01
Encoder
AS5048A, magnetisch, 14 Bit: 16.384 Schritte pro Umdrehung. Liest einen Magneten auf der Welle, im Abstand von einem Millimeter.
- 02
Treiber
ODESC 3.6, zwei Motoren pro Platine, Open-Source-Firmware von ODrive. Führt das FOC und die Stromgrenzen aus.
- 03
Teensy 4.1
Prozessor mit 600 MHz: inverse Kinematik mit 200 Hz, Trajektorien, Grenzen des Arbeitsraums. Kommuniziert mit den Treibern über CAN.
- 04
ESP32-S3
Der Supervisor: Befehle über Wi-Fi, Datenaufzeichnung, Verbindung mit dem Teensy mit 3 Mbaud.
- Spitze von 16,1% über dem Sollwert nach 0,167 ms
- Innerhalb von 2% des Sollwerts nach 0,30 ms
Die Zahlen im Diagramm
| Zeit (ms) | Strom bezogen auf den Sollwert |
|---|---|
| 0 | 0 |
| 0,025 | 0,324 |
| 0,05 | 0,616 |
| 0,075 | 0,849 |
| 0,1 | 1,012 |
| 0,125 | 1,11 |
| 0,15 | 1,154 |
| 0,167 | 1,161 |
| 0,2 | 1,141 |
| 0,25 | 1,075 |
| 0,3 | 1,018 |
| 0,35 | 0,989 |
| 0,4 | 0,983 |
| 0,45 | 0,988 |
| 0,5 | 0,995 |
| 0,6 | 1,002 |
| 0,8 | 1 |
| 1 | 1 |
- Spitze von 27,6% über dem Sollwert nach 10 ms
- Innerhalb von 2% des Sollwerts nach 30,8 ms
Die Zahlen im Diagramm
| Zeit (ms) | Geschwindigkeit bezogen auf den Sollwert |
|---|---|
| 0 | 0 |
| 1 | 0,25 |
| 2 | 0,481 |
| 3 | 0,686 |
| 4 | 0,859 |
| 5 | 1 |
| 6 | 1,109 |
| 8 | 1,24 |
| 9,99 | 1,276 |
| 12 | 1,25 |
| 15 | 1,156 |
| 20 | 1,012 |
| 25 | 0,964 |
| 30 | 0,976 |
| 35 | 0,997 |
| 40 | 1,005 |
| 50 | 1,001 |
| 70 | 1 |
Ihn mit den Händen führen
Ein Arm, der neben Menschen arbeitet, muss sich auch führen lassen. In der Simulation schätzt der Ellenbogen das von außen einwirkende Drehmoment, ohne Kraftsensor, nur aus Strom und Bewegung. Dann ändert er sein Verhalten: er folgt der Trajektorie, gibt nach, wenn jemand ihn schiebt, lernt die neue Position und hält sie.
Im Test steigt der Ellenbogen in 2 Sekunden von 0 auf 45 Grad, mit einem maximalen Fehler von einem Hundertstel Grad. Dann drückt eine Person ihn bis zu 15 N·m: der Arm gibt bis zu 157 Grad nach, und wenn die Hand loslässt, lernt er die Position bei 101 Grad. Er hält sie mit 4,33 N·m.
Bei 13 Sekunden verschiebt ein Stoß ihn um 25 Grad: in 1,3 Sekunden ist er wieder an seinem Platz, innerhalb eines halben Grads. Die Simulation nutzt das Modell der ersten Projektphase, mit einem Getriebe von 30:1 und zwei Motoren am Gelenk.
- Folgt der Trajektorie von 0 bis 45 Grad in 2 Sekunden
- Gibt dem Schub nach die Person schiebt bis zu 15 N·m
- Lernt die Position 101 Grad
- Hält sie 4,33 N·m, 3,31 A pro Motor
- Ein Stoß kehrt innerhalb von 1,3 Sekunden auf ein halbes Grad genau zurück
Die Zahlen im Diagramm
| Zeit (s) | Winkel (°) | Referenz (°) |
|---|---|---|
| 0 | 0 | 0 |
| 0,5 | 4,65 | 4,66 |
| 1 | 22,5 | 22,5 |
| 1,5 | 40,35 | 40,34 |
| 2 | 45,01 | 45 |
| 2,5 | 45 | 45 |
| 3 | 45 | 45 |
| 3,5 | 45 | 45 |
| 4 | 75,16 | 45 |
| 4,5 | 128,02 | 45 |
| 5 | 155,09 | 45 |
| 5,5 | 152,91 | 45 |
| 6 | 138,5 | 45 |
| 6,5 | 128,14 | 45 |
| 7 | 120,74 | 45 |
| 7,5 | 113,65 | 45 |
| 8 | 97,41 | 97,42 |
| 8,5 | 100,98 | 100,99 |
| 9 | 100,98 | 100,99 |
| 9,5 | 100,98 | 100,99 |
| 10 | 100,98 | 100,99 |
| 10,5 | 100,98 | 100,99 |
| 11 | 100,99 | 100,99 |
| 11,5 | 100,99 | 100,99 |
| 12 | 100,99 | 100,99 |
| 12,5 | 100,99 | 100,99 |
| 13 | 100,99 | 100,99 |
| 13,5 | 75,38 | 100,99 |
| 14 | 91,3 | 91,29 |
| 14,5 | 101 | 100,99 |
| 15 | 101 | 100,99 |
| 15,5 | 100,99 | 100,99 |
| 15,99 | 100,99 | 100,99 |
Die Zahlen im Diagramm
| Zeit (s) | Schub (N·m) | Schätzung (N·m) |
|---|---|---|
| 3 | 0 | 0 |
| 3,2 | 0 | 0 |
| 3,4 | 0 | 0 |
| 3,6 | 0,4 | -0,03 |
| 3,8 | 11,53 | 8,58 |
| 4 | 14,96 | 14,58 |
| 4,2 | 15 | 14,72 |
| 4,4 | 15 | 14,72 |
| 4,6 | 13,95 | 14,02 |
| 4,8 | 11,85 | 11,94 |
| 5 | 9,75 | 9,84 |
| 5,2 | 7,65 | 7,75 |
| 5,4 | 5,55 | 6,18 |
| 5,6 | 4 | 4,31 |
| 5,8 | 4 | 4,27 |
| 6 | 4 | 4,27 |
| 6,2 | 4 | 4,27 |
| 6,4 | 4 | 4,27 |
| 6,6 | 4 | 4,27 |
| 6,8 | 4 | 4,27 |
| 7 | 3,99 | 4,27 |
| 7,2 | 3,89 | 4,2 |
| 7,4 | 3,07 | 3,58 |
| 7,6 | 0,93 | 1,54 |
| 7,8 | 0,11 | 0,45 |
| 8 | 0 | 0,21 |
| 8,2 | 0 | -0,27 |
| 8,4 | 0 | -0,04 |
| 8,6 | 0 | 0,01 |
| 8,8 | 0 | 0 |
| 9 | 0 | -0,01 |
Das Modell des Aktuators
Vor dem Bau hat das Team das vollständige mathematische Modell des Aktuators erstellt: den elektrischen Teil, den magnetischen, den mechanischen, die Übertragung und die Temperatur. Es sind etwa 90 Parameter, 55 erster Ordnung und 35 zweiter Ordnung.
Der Testplan misst zuerst die Parameter, die am meisten zählen: Widerstand, Induktivität, Drehmomentkonstante, Trägheit, Reibung. Die anderen kommen nur dazu, wenn sie gebraucht werden. Es sind etwa 16 Stunden Tests, mit weniger als 200 Euro an Messgeräten.
Die Trajektorien sind Polynome fünften Grades, mit minimalem Ruck: der Arm startet bei beliebiger Geschwindigkeit und kommt ruckfrei zum Stillstand.
τ = (t − t0) / T
q(τ) = c0 + c1·τ + c2·τ² + c3·τ³ + c4·τ⁴ + c5·τ⁵

c0 = q0        c1 = v0·T        c2 = a0·T²/2
Δq = qf − c0 − c1 − c2        Δv = −c1 − 2·c2        Δa = −2·c2
c3 = 10·Δq − 4·Δv + 0,5·Δa
c4 = −15·Δq + 7·Δv − Δa
c5 = 6·Δq − 3·Δv + 0,5·ΔaDie Zahlen auf dieser Seite stammen aus der Auslegung und den Simulationen. Die Messungen an den echten Motoren sind der nächste Schritt.
Wo wir stehen
- Erste PhaseWir haben das vollständige mathematische Modell des Aktuators geschrieben, mit etwa 90 Parametern.
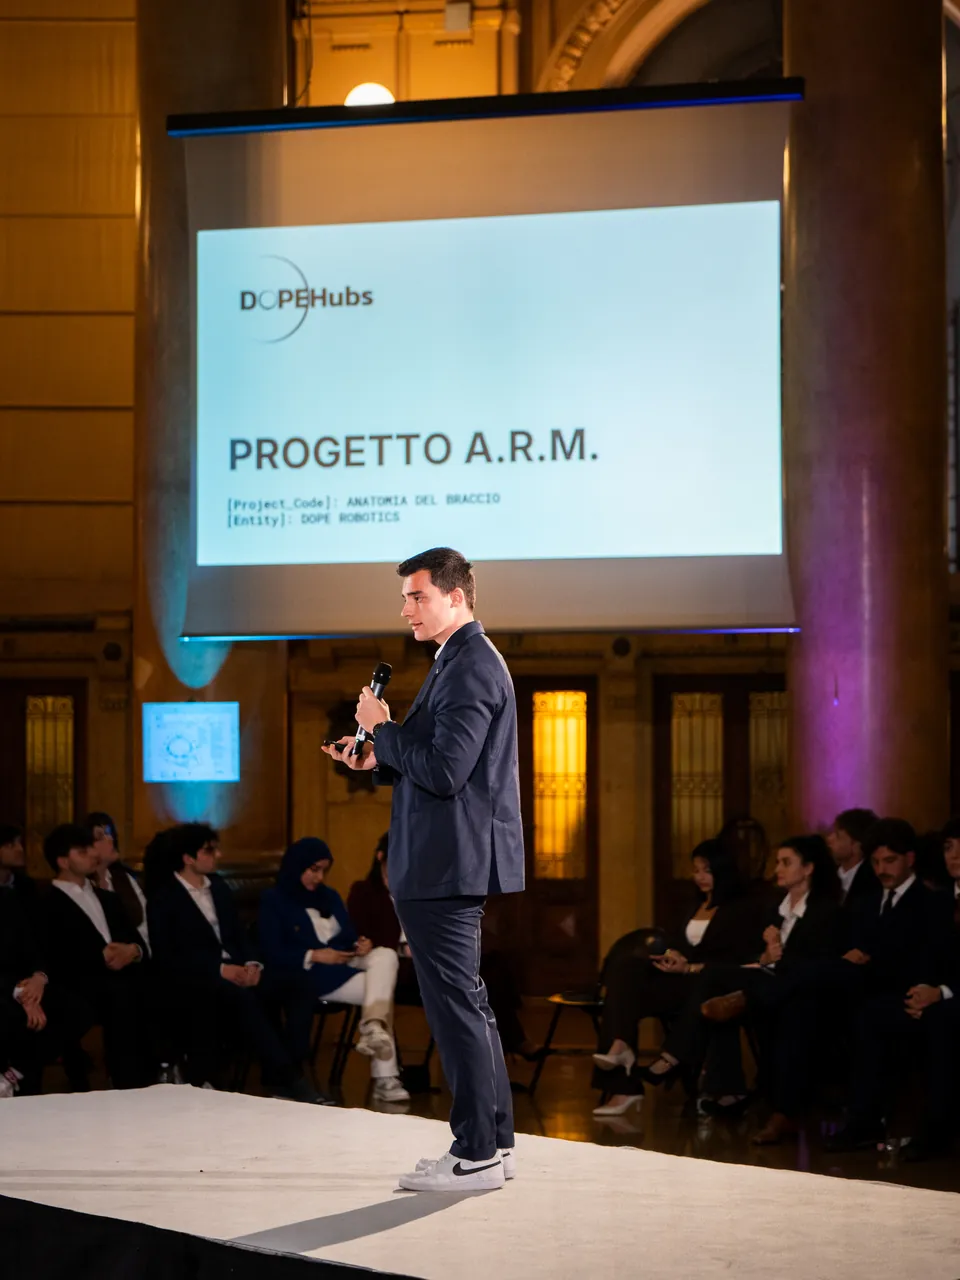
- April 2026Wir haben das erste 3D-Modell des Arms vorgestellt, mit einer Hand mit fünf Fingern.
- Mai 2026Im CAD ist das Ellenbogengelenk fertig, zweite Version: Motor Tarot 4008, Zykloidgetriebe mit Übersetzung 40:1, magnetischer Encoder. In der Simulation lässt sich die Steuerung des Ellenbogens mit den Händen führen.
- Nächster SchrittZwei humanoide Arme, die komplexe Aufgaben selbstständig ausführen und neben Menschen arbeiten.
Fotos
Quellen
- Mathematical Modeling and Parameter Reference, Version 1.0, Januar 2026.
- Hardware Characterization, Version 1.0, Januar 2026.
- Analyse des Arms mit 3 Freiheitsgraden, Revision 3, März 2026.
- Leitfaden zu den FOC-Parametern und Messverfahren des Tarot 4008, April 2026.
- Auslegung der Reglerverstärkungen in Matlab und Simulation des Ellenbogens in Python, Mai 2026.
- CAD des Ellenbogengelenks, Version 2, 16. Mai 2026.
- Präsentation beim Deep-Tech Showcase, Palazzo della Borsa, 21. April 2026.
Willst du mitarbeiten?
Du brauchst keine Erfahrung und keinen Lebenslauf. Schreib uns: wir laden dich zum nächsten Treffen ein, dort lernst du das Team kennen.